


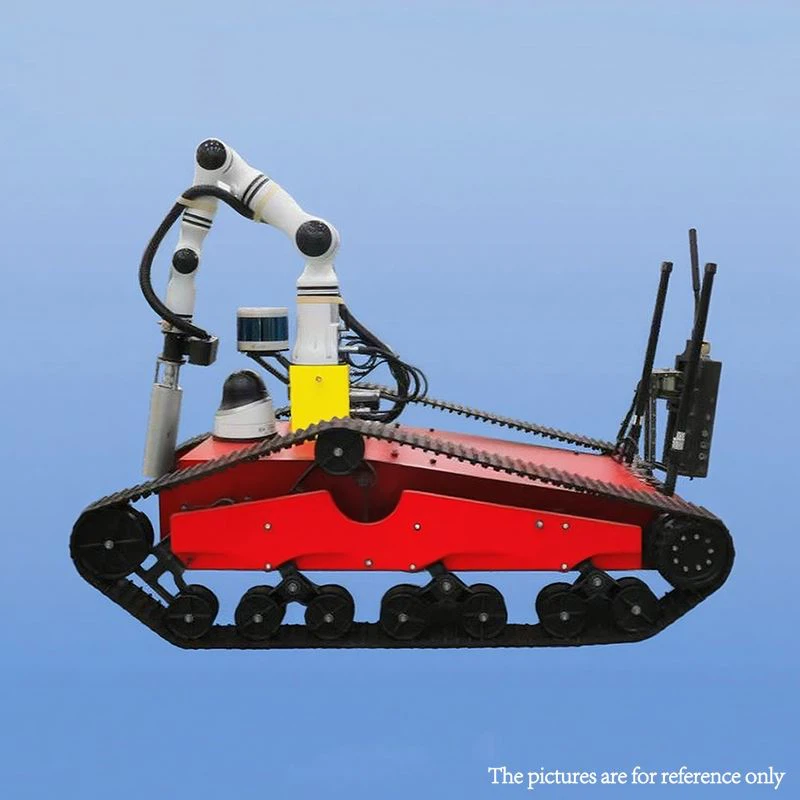
В условиях сложных стихийных бедствий роль отслеживаемых роботов для реагирования на чрезвычайные ситуации становится все более заметной. Являясь ведущим поставщиком этих передовых роботов, мы постоянно исследуем и внедряем инновации, чтобы наши продукты могли справляться с самыми суровыми и непредсказуемыми ситуациями.
Проблемы сложных стихийных бедствий
Сложные стихийные бедствия создают множество проблем для отслеживаемых роботов реагирования на чрезвычайные ситуации. Эти условия могут варьироваться от стихийных бедствий, таких как землетрясения, наводнения и лесные пожары, до техногенных катастроф, таких как промышленные взрывы и разливы химических веществ. В этих сценариях местность часто бывает неровной, заполненной мусором, щебнем и неровными поверхностями. Например, после землетрясения здания могут рухнуть, образовав большие груды бетона, стальных прутьев и другого мусора, которые преграждают путь роботам.
Видимость – еще одна важная проблема. В зоне пожара густой дым может сильно ограничивать линию обзора робота, затрудняя обнаружение препятствий и безопасное передвижение. Кроме того, разливы химических веществ могут привести к попаданию в окружающую среду опасных веществ, которые представляют угрозу не только для людей, осуществляющих реагирование, но также для электронных компонентов и датчиков роботов.
Навигационные технологии для гусеничных роботов экстренного реагирования
Чтобы преодолеть эти проблемы, наши гусеничные роботы для реагирования на чрезвычайные ситуации оснащены различными передовыми навигационными технологиями. Одной из ключевых технологий является LiDAR (Light Detection and Ranging). LiDAR работает, излучая лазерные импульсы и измеряя время, необходимое свету для отражения от объектов в окружающей среде. Это позволяет роботу создавать подробную трехмерную карту своего окружения, обнаруживать препятствия, определять местность и планировать безопасный путь к месту назначения. Например, если на пути оказывается большая куча мусора, система LiDAR может точно измерить ее размер, форму и местоположение, позволяя роботу либо обойти ее, либо найти способ перелезть через нее, если это возможно.
Еще одна важная технология — инерциальные измерительные блоки (IMU). IMU состоят из акселерометров, гироскопов и иногда магнитометров. Они могут измерять ускорение, угловую скорость и ориентацию робота в пространстве. Эта информация имеет решающее значение для поддержания баланса и устойчивости робота, особенно при движении по неровной местности. Например, если робот поднимается по склону, IMU может обнаружить изменение ориентации и соответствующим образом отрегулировать скорость и крутящий момент гусениц робота, чтобы предотвратить его опрокидывание.
Визуальные датчики, такие как камеры, также играют жизненно важную роль в навигации. Камеры высокого разрешения могут в режиме реального времени предоставлять визуальную информацию об окружающей среде, которую можно использовать для распознавания объектов, планирования пути и обхода препятствий. В условиях плохой видимости тепловизионные камеры можно использовать для обнаружения источников тепла, например, выживших или горячих точек в зоне поражения пожаром. Наши роботы часто оснащены комбинацией видимых, световых и тепловизионных камер для адаптации к различным условиям освещения.
Адаптивные стратегии навигации
В дополнение к этим технологиям наши отслеживаемые роботы для реагирования на чрезвычайные ситуации используют стратегии адаптивной навигации. Эти роботы предназначены для обучения и корректировки своих моделей навигации в зависимости от меняющейся окружающей среды. Например, если первоначальный путь, запланированный роботом, заблокирован из-за нового препятствия, робот может быстро перепланировать новый путь, используя данные своих датчиков.
Алгоритмы машинного обучения интегрированы в навигационную систему робота. Эти алгоритмы могут анализировать огромное количество данных датчиков, собранных с течением времени, чтобы улучшить навигационные характеристики робота. Например, они могут изучить характеристики различных типов местности, таких как грязь, песок или каменистые поверхности, и соответствующим образом регулировать скорость движения и тягу робота.
Тематические исследования навигации в условиях сложных стихийных бедствий
Давайте посмотрим на некоторые реальные примеры того, как наши отслеживаемые роботы для реагирования на чрезвычайные ситуации ориентируются в сложных условиях стихийных бедствий. В районе, пострадавшем от недавнего землетрясения, обломки были разбросаны повсюду, создавая хаотичную и труднопроходимую местность. Наш робот, оснащенный LiDAR и визуальными датчиками, смог создать подробную карту местности. Он использовал эту карту, чтобы определить свободные пути сквозь завалы, избегая крупных препятствий и достигая мест, куда люди, реагирующие на реагирование, не могли легко добраться.
В случае разлива химикатов видимость была крайне низкой из-за выброса токсичных паров. Тепловизионные камеры нашего робота смогли обнаружить источник разлива и масштабы загрязненной территории. Система IMU обеспечивала устойчивость робота при движении по скользкой и неровной поверхности. Затем робот использовал свои бортовые датчики для сбора образцов химического вещества, которые позже были проанализированы, чтобы определить лучший способ локализации и очистки разлива.
Специализированные роботы для ХБРЯ сред
Для CBRN (химических, биологических, радиологических и ядерных) опасных сред мы предлагаем специализированных роботов.Робот реагирования на опасную окружающую среду ХБРЯпредназначен для работы в наиболее опасных из этих сценариев. Он изготовлен из усиленных материалов для защиты внутренних компонентов от радиации, химикатов и биологических агентов. Этот робот оснащен современными датчиками для обнаружения и анализа этих опасных веществ. Он может перемещаться по замкнутым пространствам, таким как коридоры атомных электростанций или хранилища химикатов, чтобы оценить ситуацию и предоставить важную информацию группе реагирования на чрезвычайные ситуации.
Еще один продукт,Гусеничный робот для обнаружения ХБРЯ и разведки опасных объектов, специально предназначен для обнаружения и картирования опасностей ХБРЯ. Он может быстро и точно покрывать большие территории, используя высокоточные датчики для определения присутствия и концентрации различных опасных веществ. Навигационная система робота оптимизирована для таких сложных условий, что позволяет ему перемещаться по территориям с ограниченной видимостью и высоким уровнем помех.
Важность надежной навигации при реагировании на чрезвычайные ситуации
Надежная навигация имеет первостепенное значение в ситуациях реагирования на чрезвычайные ситуации. В случае катастрофы на счету каждая секунда, и способность робота быстро и точно добраться до места назначения может спасти жизни и уменьшить материальный ущерб. Наши роботы проходят тщательные испытания в различных смоделированных условиях стихийных бедствий, чтобы гарантировать надежность и надежность их навигационных систем.
Данные, собранные роботами во время навигации, также могут быть использованы для улучшения будущих стратегий реагирования на чрезвычайные ситуации. Например, карты, созданные роботами, можно передать команде экстренного реагирования, что поможет им лучше понять ситуацию на месте и принять более обоснованные решения.

Контакт по закупкам и сотрудничеству
Если вы заинтересованы в наших отслеживаемых роботах для реагирования на чрезвычайные ситуации или у вас есть какие-либо вопросы об их навигационных возможностях в сложных условиях стихийных бедствий, мы рекомендуем вам связаться с нами для обсуждения закупок. Наша команда экспертов готова помочь вам найти наиболее подходящего робота для ваших конкретных потребностей. Мы считаем, что наши передовые технологии и надежные продукты могут существенно изменить ситуацию в операциях по реагированию на чрезвычайные ситуации.
Ссылки
- Мурали В. и Юстис Р. (2017). Планирование движения гусеничной техники с учетом ландшафта в экстремальных условиях. Международная конференция IEEE/RSJ по интеллектуальным роботам и системам (IROS).
- Трун С., Бургард В. и Фокс Д. (2005). Вероятностная робототехника. Пресс-центр МТИ.
- Зигварт Р., Нурбахш И.Р. и Скарамуцца Д. (2011). Знакомство с автономными мобильными роботами. Пресс-центр МТИ.


