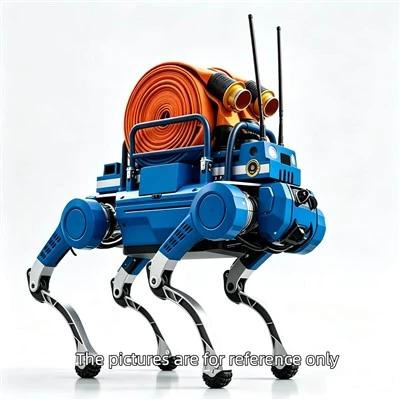
Привет всем, это Джейк из команды инспекторов-роботов-собак. Давайте перейдем к делу: когда большинство людей думают об атомных электростанциях, они представляют себе огромные градирни, сложные активные зоны реакторов и всю эту атмосферу «сверхвысоких ставок». Чего они не всегда получают, так это беспорядочных, повторяющихся исуперважная работа, которая происходит за кулисами, чтобы обеспечить круглосуточную безопасность этих объектов. Прямо сейчас наша команда помогает решить одну из самых сложных частей этой работы: нейтронно-активационные инспекции. Если вы когда-нибудь задавались вопросом, как собака-робот справляется с этой важной, радиационно-тяжелой задачей, не рискуя человеческими жизнями, вы попали по адресу. Здесь нет перегруженного жаргоном — просто настоящая сделка от человека, который месяцами настраивал этих щенков для проведения проверок на атомной станции.
Во-первых, давайте определимся, что такое нейтронно-активационный контроль (NAI), потому что это отправная точка. Активная зона атомной электростанции — не единственная часть, которая становится радиоактивной: со временем металлы в трубах, корпусах реакторов и парогенераторах поглощают крошечное количество нейтронов из активной зоны, превращая мягкую сталь или сплавы в радиоактивные изотопы. Это называется активацией. Подвох? Эти изотопы испускают гамма-лучи, и, измеряя их энергетические уровни, мы можем обнаружить крошечные трещины, коррозию или разрушение материала задолго до того, как люди даже уловят запах проблемы. Старый способ сделать это? Отправьте людей-инспекторов в громоздких защитных костюмах с портативными датчиками, чтобы они проползли через тесные радиоактивные зоны, где уровень радиации может стать фатальным за считанные минуты. Мы знали, что должен быть лучший способ, поэтому вместо этого мы создали наших собак-роботов, которые могли бы выполнять эту работу.
Подождите, подождите, вы, наверное, думаете: "Собака? Для ядерных работ? Звучит дико". Но выслушайте меня: четвероногие (четвероногие роботы) в этих местах намного лучше, чем колесные боты. Атомные станции имеют беспорядочную, неровную местность: мокрые полы, ржавые стальные решетки, узкие коридоры и даже маленькие лестничные клетки. Колесные роботы застревают в мусоре или не могут протиснуться в щели; наши роботы-собаки? Они перешагивают препятствия, перелезают через мелкие обломки и маневрируют в ограниченном пространстве, как настоящий К9, — без необходимости угощения или прогулок. Мы проделали огромную работу, чтобы сделать этих роботов надежными в условиях высокой радиации и высоких температур атомной электростанции, и они уже спасают инспекторов от многочасового воздействия опасной радиации. Если вы хотите увидеть базовую модель, специально усовершенствованную для этого, обратите внимание на нашу автономную роботизированную собаку для инспекции ядерных объектов, созданную специально для таких задач, как NAI, без необходимости настраивать готовое оборудование (мы узнали об этом на собственном горьком опыте, когда обычная роботизированная собака поджарила свою печатную плату во время первого испытательного запуска во вторичном контуре станции).
Теперь давайте углубимся в то, как робот-собака на самом деле выполняет проверку нейтронной активации. Давайте разберем это шаг за шагом, потому что это не просто «свернуть и снять показания» — это целый скоординированный процесс, который балансирует автономность, безопасность и сверхточные измерения.
Во-первых, подготовка перед миссией — это не подлежит обсуждению, и именно здесь большинство людей не осознают, что приходится работать. Еще до того, как робот ступит на завод, наша команда вызывает цифрового двойника завода (3D-карту каждой трубы, резервуара и замкнутого пространства) и точно отмечает, какие области нуждаются в NAI. Также учитываются данные радиационного картирования прошлых инспекций, поэтому мы знаем, в каких зонах высокий уровень нейтронов, какие слишком горячие для людей и до каких мест может добраться робот. Мы также калибруем нейтронные и гамма-датчики робота в экранированной испытательной камере (представьте: бетонная коробка, облицованная свинцом, отсутствие паразитного излучения, искажающего показания), чтобы убедиться, что их точность не превышает 1 % — именно такая точность вам нужна, когда вы обнаруживаете трещину толщиной 0,1 мм в стенке трубы.
После того, как робот готов (мы используем легкий, устойчивый к радиации чехол, который не громоздкий, чтобы собака могла легко передвигаться), мы направляем его к точке входа на завод. Вот тут-то и проявляется автономность: наше программное обеспечение позволяет роботу самостоятельно перемещаться, используя LiDAR, камеры и систему предотвращения столкновений. Это позволяет избежать таких вещей, как опорные балки, незакрепленные трубы и даже другое оборудование, перемещающееся по заводу. Мы не действуем дистанционно все время — только если он попадает в странное место, которое невозможно определить, например, в заклинившую дверь. А если уровень радиации резко возрастет в середине миссии? Робот имеет встроенную систему безопасности: он автоматически приостанавливается, проверяет, сможет ли он добраться до безопасной зоны, и предупреждает нашу команду, если ему нужна помощь. Ни одному человеку не придется входить, чтобы забрать его, и это огромная победа.
Теперь собственно шаг NAI. Вот тут-то и появляется специализированная полезная нагрузка робота — мы не используем одни и те же датчики для проверки нефти и газа, верно? Для этого у нас есть автономный четвероногий робот для проверки нефтегазопроводов, который использует различные датчики давления и коррозии. Но для ядерного NAI робот оснащен двумя ключевыми инструментами: генератором нейтронов и детектором из германия высокой чистоты (HPGe). Давайте объясним их так, как будто это настоящие, не страшные детали: генератор нейтронов стреляет контролируемыми нейтронами низкой энергии в металлический компонент, который мы тестируем — это «активирует» атомы металла так же, как это делают нейтроны ядра, но безопасным и контролируемым способом. Детектор HPGe расположен рядом с местом, которое мы тестируем, и улавливает гамма-лучи, испускаемые активированным металлом. Он измеряет энергию каждого гамма-луча, что говорит нам, какой это изотоп (например, железо-55 или кобальт-60) и сколько его там содержится. Эти данные отправляются в режиме реального времени в диспетчерскую нашей команды, поэтому нам не нужно ждать, пока робот закончит работу, чтобы начать их анализ.
Подождите, а как робот удерживается вточныйопределить, что это необходимо для точных показаний? Если отклонение хотя бы на полсантиметра, показания детектора неверны. Вот почему мы добавили систему динамической стабилизации — думайте об этом как о самовыравнивании камеры, но гораздо точнее. Ноги робота адаптируются в режиме реального времени, если он находится на наклонной поверхности или неровном полу, поэтому детектор остается зафиксированным на целевом месте. Мы тестировали его в прошлом году на заводе в Иллинойсе — одно место находилось на уклоне в 15 градусов, и робот не раскачивался, даже когда мимо проезжал грузовик технического обслуживания (заводы заняты, поэтому мы не можем отключить все для проверки). Такая надежность не подлежит обсуждению для ядерных работ.
Еще одна важная вещь: безопасность данных. На атомных станциях строгие меры безопасности, поэтому мы построили систему связи робота зашифрованной — никто не сможет взломать поток данных и испортить результаты проверок. Все данные также хранятся на встроенном радиационно-стойком диске робота, поэтому, если связь прервется (что может случиться в некоторых помещениях с бетонными стенами), у нас все равно будет полная запись каждого показания. У нас был тестовый запуск, когда Wi-Fi отключился на 45 минут, а робот просто продолжал работать, сохраняя данные, и отправлял их, когда сигнал возвращался. Ни потерянной работы, ни паники.
Теперь давайте поговорим о безопасности — именно поэтому мы в первую очередь создали этих роботов. У людей-инспекторов на атомных станциях есть строгие пределы дозы — сейчас средний годовой предел для американских атомщиков составляет 50 мЗв (миллизиверты), а инспекторы, выполняющие NAI, могут получить 1-2 мЗв за миссию, если они находятся в зоне с высоким уровнем радиации. Наш робот? Он может оставаться в одном и том же месте часами, снимая сотни показаний, вообще без какой-либо дозы. В прошлом квартале у нас был клиент, который использовал наших собак-роботов для 12 инспекций с нейтронной активацией в своем вторичном контуре — они подсчитали, что это сократило дозу инспектора-человека на 85% в этом месяце, и они завершили проверки вдвое быстрее (не нужно ждать подготовки защитных костюмов, нет смен, ограниченных пределами дозы). Это не просто победа в области безопасности — это победа в области эффективности, что очень важно для предприятий, которым необходимо как можно дольше оставаться в сети.
Но не все идеально, конечно. Мы столкнулись с препятствиями. Например, на некоторых участках завода действуют очень сильные магнитные поля (от больших трансформаторов), которые мешают работе LiDAR робота. Поэтому мы добавили в корпус датчика слой магнитного экранирования, и теперь эта проблема решена. Другое дело: при очень высоких уровнях радиации (более 100 Гр в час) датчики начинают немного деградировать, поэтому мы работаем над модернизацией радиационно-стойкого датчика, способного выдерживать до 500 Гр в час. Мы тестируем каждую модернизацию в нашей собственной радиационной лаборатории, где мы подвергаем наших роботов различным уровням радиации, чтобы имитировать условия на заводе — здесь не нужно срезать углы.
И давайте будем честными: атомные станции зачастую старые, оборудование на которых не документировано. Поэтому иногда цифровой двойник немного сбивается, и роботу приходится адаптироваться. Вот тут-то и пригодится наша модель машинного обучения: мы обучаем ее на данных каждой проводимой нами проверки, чтобы она могла определять новые пути или корректировать навигацию, если труба находится в другом месте, чем указано на карте. У нас были роботы «обнаружившие» небольшой люк доступа, которого не было в цифровом двойнике, и в итоге мы использовали этот люк для будущих миссий, поскольку он сокращает время проверки на 20 минут. Такую гибкость невозможно получить с помощью фиксированных инструментов проверки.
Если вы работаете на атомной электростанции и занимаетесь нейтронно-активационными проверками или выполняете любую другую задачу по проверке, которая слишком напряженная, слишком трудная или слишком рискованная для людей, наши роботы-собаки созданы для этого. Мы адаптировали нашу автономную роботизированную собаку для патрулирования и инспекции для выполнения широкого спектра задач, выходящих за рамки NAI — от обычного патрулирования до проверок на коррозию и проверок клапанов — поэтому вам не понадобится несколько роботов. Мы также работаем напрямую с группами безопасности предприятий, чтобы адаптировать миссии, поскольку каждый завод немного отличается от других.


Прежде чем мы подведем итоги, я хочу прояснить: мы здесь не для того, чтобы заменить людей-инспекторов. Эти роботы представляют собой инструмент, который снимает с людей самые опасные и повторяющиеся части работы, поэтому инспекторы могут сосредоточиться на анализе данных, решении проблем и обеспечении безопасной работы завода. Нам нравится работать с командами ядерщиков, потому что они одни из самых дотошных и заботящихся о безопасности людей, которых мы когда-либо встречали — они подталкивают нас к созданию более совершенных роботов, а мы подталкиваем их к тому, чтобы проверки стали более разумными.
Если вы готовы поговорить о том, как наша роботизированная собака может помочь вам в инспекциях нейтронной активации или в любой другой задаче на атомной электростанции, мы будем рады связаться с вами. Давайте вместе построим что-то более безопасное, без необходимости сразу же приступать к делу — просто разговор о том, что нужно вашей команде.
Ссылки
- Международное агентство по атомной энергии (МАГАТЭ). (2020). Робототехнические технологии для обследования и обслуживания ядерных установок. Серия МАГАТЭ по ядерной энергетике.
- Комиссия по ядерному регулированию США (NRC). (2022). Требования радиационной безопасности при проведении проверок атомных электростанций. Нормативное руководство NRC 1.109.
- Джонс, М. и др. (2021). Четвероногие роботы для высокорадиационных промышленных инспекций. Журнал полевой робототехники, 38 (5), 1245–1262.
- Американское ядерное общество (АНС). (2023). Нейтронно-активационные методы контроля неразрушающего контроля. Технический отчет отдела неразрушающего контроля АНС.