


Каковы проблемы использования гусеничных роботов в космосе?
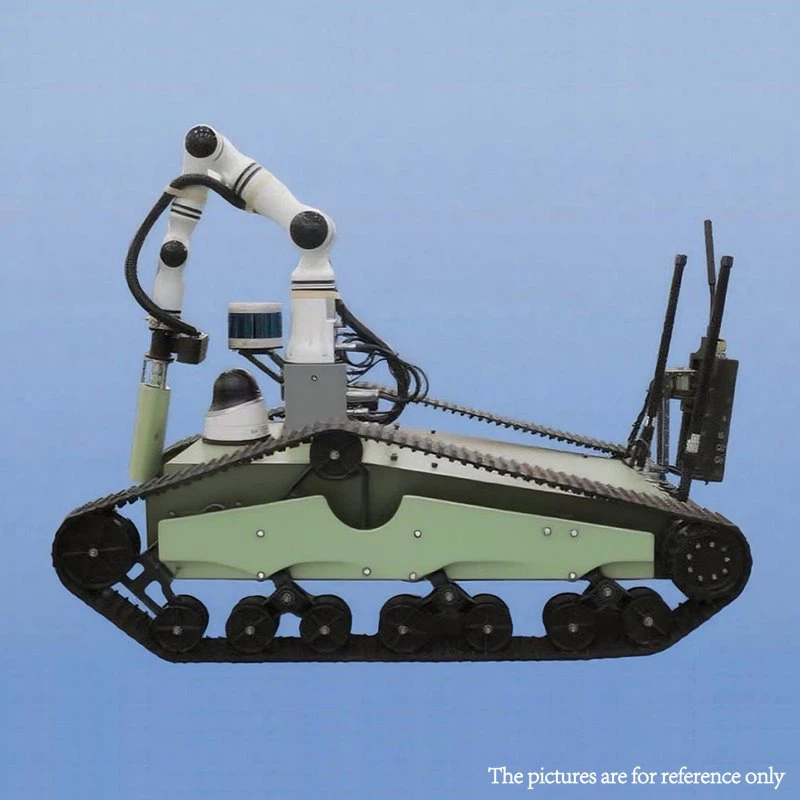
В сфере освоения космоса использование гусеничных роботов представляет собой многообещающее направление для активизации научных исследований, добычи ресурсов и развития инфраструктуры. Как поставщик гусеничных роботов, я воочию убедился в потенциале этих машин в различных наземных приложениях, таких какГусеничные роботы для обнаружения сценариев NBC,Гусеничный робот для обезвреживания боеприпасов (EOD), иРобот ядерной, химической и биологической (NCB) разведки. Однако переход с Земли в космос сопряжен с уникальным набором проблем, которые необходимо решить, чтобы обеспечить успех этих роботизированных миссий.
Одной из основных проблем использования гусеничных роботов в космосе является суровая окружающая среда. Космос характеризуется экстремальными температурами, радиацией и вакуумом, которые могут серьезно повлиять на производительность и долговечность роботизированных систем. Например, температура на поверхности Луны может колебаться от -173°C до 127°C, что может вызвать тепловое расширение и сжатие компонентов робота, что приведет к механическим поломкам. Кроме того, высокий уровень радиации в космосе может повредить электронные компоненты и нарушить работу систем связи, что сделает робота неработоспособным. Чтобы смягчить эти проблемы, гусеничные роботы должны быть спроектированы с использованием материалов и компонентов, способных противостоять суровым космическим условиям. Это может включать использование радиационно-стойких материалов, теплоизоляции и резервных систем для обеспечения надежности и долговечности робота.
Еще одна проблема — ограниченность энергоснабжения в космосе. В отличие от Земли, где роботы могут питаться от традиционных источников, таких как батареи или топливные элементы, космические роботы должны полагаться на солнечные панели или ядерные источники энергии. Солнечные панели являются наиболее распространенным источником энергии для космических роботов, но их эффективность ограничена доступностью солнечного света и эффективностью панелей. Атомные источники энергии, с другой стороны, предлагают более надежное и долгосрочное энергетическое решение, но они также создают серьезные проблемы с точки зрения безопасности и регулирования. Чтобы решить эти проблемы, гусеничные роботы должны быть спроектированы с использованием энергоэффективных компонентов и систем, которые могут максимально использовать доступную мощность. Это может включать использование маломощных датчиков и исполнительных механизмов, а также реализацию стратегий управления питанием для оптимизации энергопотребления робота.
Связь также является критической проблемой при использовании гусеничных роботов в космосе. Из-за огромных расстояний между Землей и космосом задержки связи могут составлять от нескольких секунд до нескольких минут, в зависимости от местоположения робота. Это может затруднить управление роботом в режиме реального времени и реагирование на непредвиденные ситуации. Чтобы решить эту проблему, гусеничные роботы должны иметь автономные возможности, которые позволят им работать независимо в течение продолжительных периодов времени. Это может включать использование алгоритмов искусственного интеллекта и машинного обучения, которые позволят роботу принимать решения и адаптироваться к меняющимся условиям без вмешательства человека. Кроме того, системы связи должны быть спроектированы так, чтобы минимизировать задержку и обеспечить надежную передачу данных между роботом и Землей.
Навигация и мобильность также являются серьезными проблемами при использовании гусеничных роботов в космосе. Поверхность Луны и других планет часто бывает неровной и каменистой, что может затруднить передвижение и навигацию робота. Кроме того, низкая гравитация в космосе может повлиять на тягу и устойчивость робота, делая его более склонным к скольжению и опрокидыванию. Чтобы решить эти проблемы, гусеничные роботы должны быть оснащены надежными системами подвески и механизмами контроля тяги, которые могут обеспечить устойчивость и мобильность на неровной местности. Это может включать в себя использование гусениц или колес с высоким сцеплением, а также внедрение усовершенствованных алгоритмов навигации, позволяющих роботу перемещаться автономно.
Наконец, серьезной проблемой является стоимость разработки и развертывания массовых гусеничных роботов в космосе. Разработка космических роботов требует значительных инвестиций в исследования и разработки, а также использования специализированных материалов и компонентов. Кроме того, стоимость запуска и эксплуатации космических роботов также высока из-за необходимости в специализированных ракетах-носителях и наземной вспомогательной инфраструктуре. Чтобы решить эти проблемы, гусеничные роботы должны быть спроектированы с использованием экономически эффективных компонентов и систем, которые могут снизить общую стоимость разработки и внедрения. Это может включать использование готовых компонентов и технологий, а также реализацию концепций модульной конструкции, обеспечивающих простоту обслуживания и модернизации.
В заключение отметим, что использование гусеничных роботов в космосе представляет собой уникальный набор проблем, которые необходимо решить, чтобы обеспечить успех этих роботизированных миссий. От суровых условий окружающей среды и ограниченного энергоснабжения до связи, навигации и затрат — каждая задача требует тщательного рассмотрения и инновационных решений. Как поставщик гусеничных роботов, я стремлюсь работать с нашими клиентами над разработкой и внедрением роботизированных систем, которые смогут преодолеть эти проблемы и обеспечить исследование и освоение космоса. Если вы хотите узнать больше о наших гусеничных роботах или обсудить потенциальное применение в космосе, свяжитесь с нами, чтобы назначить консультацию.

Ссылки
- Национальное управление по аэронавтике и исследованию космического пространства (НАСА). (2023). Космическая среда. Получено с https://www.nasa.gov/.
- Европейское космическое агентство (ЕКА). (2023). Космическая робототехника. Получено с https://www.esa.int/.
- Международная космическая станция (МКС). (2023). Роботизированные операции. Получено с https://www.nasa.gov/mission_pages/station/structure/elements/robotic-operations.html.


