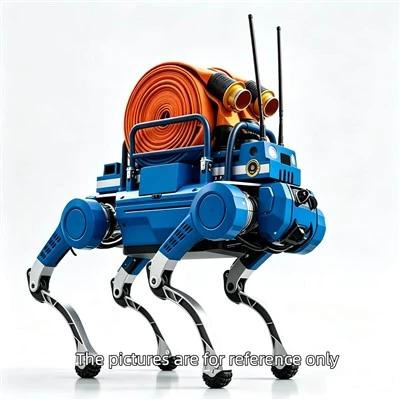
Когда происходит землетрясение, обрушение здания, промышленный взрыв или другая городская катастрофа, первые часы зачастую имеют решающее значение. Поисково-спасательные команды должны найти выживших, оценить структурные опасности и войти в среду, которая может быть нестабильной, загрязненной, темной или труднодоступной.
Городские поисково-спасательные операции (USAR) всегда во многом зависели от высококвалифицированного персонала. Спасательные команды, пожарные, инженеры, медицинские специалисты и поисковые собаки играют важную роль. Однако современные городские катастрофы создают проблемы, которые традиционные методы спасения не всегда могут решить достаточно быстро.
Обрушившиеся здания могут создать узкие пустоты, в которые слишком опасно заходить персоналу. Вторичные обрушения могут угрожать спасателям. Дым, пыль, токсичные газы, наводнения и поврежденная инфраструктура могут ограничить видимость и мобильность. В то же время каждая минута, потраченная на оценку места происшествия, может снизить шансы найти и добраться до выживших.
Именно здесь автономные роботы-спасатели становятся все более ценными.
Современные наземные роботы, оснащенные камерами, тепловыми датчиками, LiDAR, детекторами газа, микрофонами и технологиями автономной навигации, могут помочь поисково-спасательным командам собирать информацию в опасных средах, одновременно снижая ненужные риски для людей, осуществляющих реагирование.
Целью не является замена спасательных команд. Это необходимо для того, чтобы предоставить им более качественную информацию и более безопасный доступ на самых сложных этапах операции.
Самая большая проблема: спасатели часто не могут безопасно войти первыми
Одной из наиболее серьезных проблем в операциях ПСО является разрыв между определением возможного местоположения выживших и физическим достижением этого места.
После обрушения конструкции спасательные команды могут столкнуться:
Нестабильные бетонные и стальные конструкции.
Узкие проходы и замкнутые пространства
Постоянно падающие обломки
Поврежденные электрические системы
Утечки газа
Огонь и дым
Затопленные подземные территории
Ограниченная видимость
Неизвестные структурные условия
Немедленная отправка персонала в эти районы может привести к дополнительным жертвам.
Командиры спасателей должны сбалансировать скорость и безопасность спасателей. К сожалению, это может замедлить поисковые операции на критических ранних стадиях бедствия.
Автономный спасательный робот может помочь преодолеть этот разрыв, проникая в опасные или недоступные зоны раньше спасателей.
Используя встроенные камеры и датчики, робот может предоставлять-информацию об окружающей среде в режиме реального времени, помогая командам понять, какие условия существуют за пределами того уровня, в котором люди могут безопасно работать.
Более быстрая ситуационная осведомленность в первые часы
В случае крупных бедствий одной из первых оперативных задач является понимание ситуации.
Аварийным бригадам нужны быстрые ответы:
Где выжившие?
Какие регионы являются структурно нестабильными?
Есть ли заблокированные маршруты доступа?
Есть ли огонь, дым или опасный газ?
В какие районы должны войти спасательные команды в первую очередь?
Традиционная разведка может занять время, особенно если зона поражения велика.
Автономные спасательные роботы могут повысить осведомленность о ситуации, перемещаясь по поврежденным местам и передавая информацию обратно командным командам.
Робот, оснащенный видеокамерами, тепловизорами, LiDAR и датчиками окружающей среды, может создать более детальную картину района бедствия.
Эта информация может способствовать более быстрому принятию решений по следующим вопросам:
Приоритеты поиска
Спасательные маршруты
Опасные зоны
Развертывание оборудования
Распределение персонала
В ПСО более качественная информация может помешать командам тратить драгоценное время на поиск неправильных участков.
Поиск выживших в сложных городских условиях
Поиск выживших остается одной из самых сложных частей любой городской поисково-спасательной операции. Людей, оказавшихся под обломками, может быть не видно. Они могут быть без сознания, неспособны позвать на помощь или находиться за рухнувшими конструкциями.
Современные спасательные роботы могут нести в себе несколько сенсорных технологий.
Тепловизионное изображение
Тепловизионные камеры могут помочь идентифицировать тепловые следы в условиях низкой-освещенности или в местах с ограниченным зрением.
Это может быть полезно во время:
Ночные операции
Конструкции,-заполненные дымом
Отключения электроэнергии
Подземные поиски
Обнаружение звука
Чувствительные микрофоны потенциально могут обнаруживать такие звуки, как:
Голоса
Стук
Движение
Звонки о помощи
Аудиоданные могут помочь спасательным командам сосредоточить свои поисковые усилия на участках, где может быть обнаружена деятельность человека.
Камеры и оптические датчики
Камеры высокого-разрешения позволяют операторам проверять зоны, которые слишком опасны или недоступны для немедленного входа человека.
Робот может передавать видео в реальном времени изнутри разрушенных конструкций, туннелей, промышленных объектов или замкнутых пространств.
Ни один датчик не может гарантировать обнаружение выживших. Однако объединение нескольких датчиков может обеспечить спасательным командам более полную осведомленность о ситуации.
Почему мобильность важна в ПСО?
Городские стихийные бедствия чрезвычайно сложны для обычных мобильных роботов.
Разрушенные здания редко бывают плоскими или предсказуемыми. Роботы могут столкнуться с:
Сломанная лестница
Рыхлый щебень
Бетонные блоки
Витой металл
Узкие зазоры
Наклонные поверхности
Затопленные территории
Вот почему мобильность является одним из наиболее важных факторов проектирования автономных спасательных роботов.
Разные платформы могут подходить для разных сред.
Гусеничные роботы могут обеспечить высокую устойчивость при движении по завалам и неровной местности. Компактные роботы могут проникать в узкие пространства. Четвероногие роботы могут преодолевать препятствия и сложную местность, используя движения ног.
Идеальная платформа зависит от миссии.
Например, компактный гусеничный робот-спасатель может быть полезен для проникновения в замкнутые пространства, в то время как более крупный четвероногий робот может лучше подойти для разведки поврежденных промышленных объектов или больших зон стихийных бедствий на открытом воздухе.
Основное требование – адаптивность.
Снижение риска для спасателей
Специалисты по поиску и спасанию обучены работать в опасных условиях, но технологии должны по возможности снижать ненужное воздействие.
Автономные и дистанционно управляемые роботы могут быть отправлены в районы, подверженные:
Структурная нестабильность
Токсичные газы
Радиация
Химическое загрязнение
Опасность пожара
Взрывоопасные риски
Вместо немедленной отправки персонала в неизвестную зону робот может выполнить первоначальную разведывательную миссию.
Это позволяет командирам спасателей принимать решения на основе фактической экологической информации.
Во многих ситуациях наибольшая ценность робота-спасателя заключается не в выполнении самого спасения. Это помогает командам людей понять, могут ли они безопасно начать спасательную операцию и если да, то каким образом.
Коммуникация — серьезная операционная задача
Городские катастрофы часто наносят ущерб инфраструктуре связи. Здания разрушаются, энергосистемы выходят из строя, а мобильные сети становятся ненадежными.
Роботы-спасатели, работающие в сложных условиях, также могут испытывать проблемы со связью, особенно внутри подземных сооружений или железобетонных зданий.
Будущие робототехнические системы USAR все больше внимания уделяют устойчивым коммуникационным технологиям, в том числе:
Ячеистая сеть
Портативные узлы связи
Релейные системы
Периферийные вычисления
Автономная навигация с ограниченными возможностями подключения
Способность поддерживать связь между роботом и спасательными командами имеет важное значение.
Робот-спасатель, который может продолжать сбор данных во время временных перебоев в связи, может обеспечить значительные эксплуатационные преимущества.
ИИ может помочь расставить приоритеты в спасательной информации
Современные спасательные операции могут генерировать большие объемы информации.
Видеопотоки, тепловые изображения, показания датчиков, карты и отчеты о связи могут быстро перегрузить командные команды.
Искусственный интеллект может помочь обработать часть этой информации.
Системы на базе искусственного интеллекта-могут помочь в следующем:
Распознавание объектов
Идентификация препятствий
Обнаружение человека
Картирование поврежденной среды
Определение потенциальных маршрутов доступа
Выявление аномальных условий окружающей среды
ИИ не должен заменять человеческое суждение при принятии решений о спасении жизни-и-смерти. Однако это может помочь командам быстрее обрабатывать информацию и определять области, требующие немедленного внимания.
Это особенно важно, когда крупномасштабные-катастрофы требуют одновременной работы нескольких спасательных команд.
Будущее автономных ПСО роботов
Следующее поколение спасательных роботов, вероятно, станет более автономным, подключенным к сети и оснащенным-сенсорами.
Возникает несколько важных тенденций.
Поисковые-операции с несколькими роботами
В будущих миссиях ПСО могут участвовать скоординированные группы наземных роботов, воздушных дронов и других автономных платформ.
Дроны могут обследовать большие территории сверху, а наземные роботы проникают в здания, туннели и разрушенные конструкции.
Улучшение взаимодействия людей-роботов
Роботы-спасатели будут все чаще выступать в качестве инструментов, которые расширяют возможности людей, осуществляющих реагирование, а не заменяют их.
Операторы будут по-прежнему нести ответственность за принятие важных решений, в то время как роботы будут заниматься разведкой и сбором информации.
Улучшенная автономная навигация
Достижения в области искусственного интеллекта и сенсорных технологий помогут роботам перемещаться в более сложных и непредсказуемых средах.
Модульные спасательные полезные нагрузки
Будущие платформы могут нести различные пакеты датчиков в зависимости от миссии, включая тепловизионные камеры, детекторы газа, датчики радиации, реле связи и модули медицинского снабжения.
Ознакомьтесь с индивидуальными решениями для вас на сайте
https://www.astralroutetech.com/robotic-dog/
https://www.astralroutetech.com/tracked-robot/
Часто задаваемые вопросы
Что такое автономный робот-спасатель?
Автономный спасательный робот — это роботизированная платформа, предназначенная для оказания помощи аварийно-спасательным службам путем навигации по опасным средам, сбора информации, поиска выживших и поддержки городских поисково-спасательных операций.
Могут ли роботы-спасатели заменить человеческие поисково-спасательные команды?
Нет. Роботы-спасатели в первую очередь предназначены для поддержки человеческих команд. Они могут проводить разведку и собирать информацию в опасных зонах, а обученный спасательный персонал по-прежнему необходим для-принятия решений, оказания медицинской помощи и физических спасательных операций.
Какие датчики используются в ПСО?
В зависимости от миссии спасательные роботы могут использовать камеры, тепловизоры, LiDAR, микрофоны, детекторы газа, датчики окружающей среды и другие специализированные полезные нагрузки.
Почему роботы полезны после обрушения зданий?
Обрушившиеся конструкции могут быть неустойчивыми и опасными для спасателей. Роботы могут первыми войти в опасные зоны или осмотреть их, помогая командам понять условия окружающей среды, прежде чем отправлять туда персонал.
Какие типы роботов используются для городских поисково-спасательных операций?
В операциях ПСО могут использоваться гусеничные роботы, четвероногие роботы, компактные наземные роботы, воздушные дроны и другие дистанционно управляемые или автономные платформы в зависимости от местности и требований миссии.
Заключение
Городские поисково-спасательные операции требуют скорости, точной информации и тщательного управления рисками. Проблема заключается в том, что среды, в которых могут оказаться выжившие, зачастую представляют собой те же самые условия, которые создают наибольшую опасность для спасательных команд.
Автономные роботы-спасатели могут помочь решить эту проблему.
Посещая опасные зоны, передавая информацию в-режиме реального времени, обнаруживая экологические риски и поддерживая поиск выживших, роботизированные платформы могут улучшить ситуационную осведомленность во время критических экстренных операций.
Гусеничные роботы, четвероногие роботы и другие автономные наземные системы предлагают различные преимущества в зависимости от условий стихийного бедствия.
Будущее робототехники USAR не будет определяться заменой спасателей-людей. Это будет определяться предоставлением им лучших инструментов, лучшей информации и более безопасных способов работы, когда важна каждая минута.
Поскольку автономная навигация, восприятие искусственного интеллекта, коммуникационные технологии и интеграция датчиков продолжают совершенствоваться, роботы-спасатели, вероятно, станут все более важной частью современных городских систем реагирования на чрезвычайные ситуации.