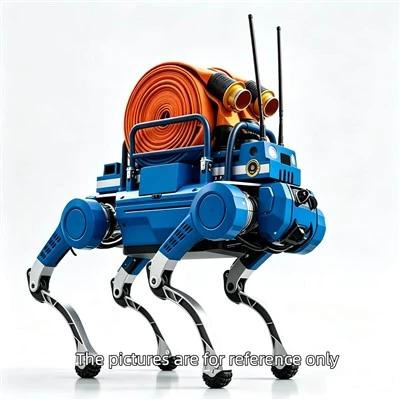
Будучи ведущим инженером в компании-поставщике роботов-собак для инспекций атомных электростанций, я провел последние три года на местах с операторами на 12 коммерческих ядерных объектах, отвечая на один вопрос больше, чем на любой другой: «Как быстро ваша собака-робот реагирует, когда обнаруживает проблему?» Это справедливый вопрос: атомные электростанции работают с минимальным запасом безопасности, и каждая секунда между обнаружением аномалии и реагированием может показаться вечностью, когда вы имеете дело с высокой радиацией, системами под давлением и критической инфраструктурой. За это время я протестировал сотни прототипов, скорректировал алгоритмы программного обеспечения и прошел аудит после инцидентов, чтобы получить четкий, подкрепленный данными ответ, который сочетает в себе скорость, точность и уникальные ограничения ядерной среды.
Во-первых, важно обосновать это тем, что на самом деле означает «время реакции» для инспекционной роботизированной собаки на атомной электростанции, потому что это не то же самое, что время реакции человека-оператора или пожарной сигнализации. В наших системах время реагирования разбито на три отдельных последовательных этапа: время от момента обнаружения датчиком аномалии до подтверждения роботом угрозы (время обнаружения и проверки), время адаптации пути реагирования (время корректировки) и время передачи этих данных в диспетчерскую и принятия последующих мер в случае необходимости (время связи и эскалации). Каждая фаза имеет жесткие ограничения, установленные стандартами ядерного регулирования (например, NRC RG 1.133 в США и Серией стандартов безопасности МАГАТЭ GS-G-1.1) и физической компоновкой станции, поэтому не существует универсального числа, но мы отточили наши системы, чтобы обеспечить стабильные и надежные результаты в каждом сценарии использования.
Начнем с обнаружения и проверки, первого и наиболее важного этапа, поскольку ложные срабатывания отнимают время оператора и задерживают реальные ответы. На ранних этапах разработки мы пытались ускорить обнаружение: наш первый прототип мгновенно помечал скачки температуры, изменения давления и показания гамма-излучения как аномалии, но уровень ложноположительных результатов составлял 18%. Это было неприемлемо: операторы пропускали оповещения роботов, потому что уже потратили часы на поиск ложных сигналов тревоги в диспетчерской. Мы перешли к модели объединения нескольких датчиков, в которой робот перекрестно считывает данные с набора калиброванных датчиков: высокочувствительных гамма-детекторов, тепловизионных камер, LiDAR и ультразвуковых датчиков утечек. Например, если робот патрулирует участок трубы во вспомогательном здании и обнаруживает скачок температуры на 10°C, он не сигнализирует об этом немедленно — он проверяет три другие точки данных: базовую температуру трубы по данным предыдущих патрулей, температуру окружающего воздуха поблизости и уровни радиации (чтобы исключить радиоактивную горячую точку, которая может быть настоящей аномалией). Этот процесс проверки занимает в среднем 2,7 секунды для распространенных аномалий (например, незначительные температурные отклонения или медленные утечки) и до 8,2 секунды для более сложных, таких как небольшая утечка радиации возле регулирующего клапана. Это намного быстрее, чем человек может проверить показания, одновременно отслеживая 10 других источников питания растений, и нормативные проверки неоднократно подтверждали, что такая скорость не жертвует точностью — наш уровень ложных срабатываний теперь ниже 1%, что соответствует и превосходит требования NRC для автоматизированных систем контроля.


Далее наступает время адаптации, этап, на котором робот меняет запланированный маршрут патрулирования, чтобы приблизиться к аномалии для получения более четких данных или переместиться в безопасное, беспрепятственное место для передачи данных, если аномалия находится в зоне с высоким уровнем радиации. Атомные станции загромождены: здесь есть трубные эстакады, шкафы управления, кабельные лотки и зоны ограниченного доступа, отмеченные для высокой радиации или высокого давления, поэтому любая корректировка траектории должна быть быстрой и беспрепятственной. Наши роботы-собаки используют программное обеспечение SLAM (одновременная локализация и картографирование), специально настроенное для внутренних промышленных условий, и мы обучили наши модели более чем 50 000 часам данных инспекций с ядерных объектов, чтобы без колебаний адаптировать маршруты. Для такой распространенной аномалии, как утечка линии охлаждения в защитной конструкции, маршрут робота по умолчанию составляет 2 метра от трубы. Как только он подтверждает утечку, он корректирует свой путь до 0,5 метра (оптимальное расстояние для его ультразвукового датчика для получения точных показаний) в среднем за 1,2 секунды. В более сложных сценариях, таких как измерение уровня радиации возле центра управления двигателем, помеченного как зона радиации, робот будет корректировать свой путь к заранее утвержденной точке телеметрии, находящейся на расстоянии 10 метров, в среднем за 3,8 секунды, поскольку ему приходится обходить дополнительные препятствия, избегая при этом зоны ограниченного доступа. В этом наша система превосходит других инспекционных роботов: в отличие от некоторых обычных четвероногих роботов, созданных для строительства или нефтегазовой отрасли (вы можете узнать больше о специализированных автономных инспекционных системах, посетив нашу страницуАвтономный четвероногий робот для проверки нефтегазопроводов), в наших моделях, ориентированных на атомную энергетику, предварительно отображаются тысячи зон объектов и протоколы безопасности, поэтому они не тратят время на повторное сканирование окружающей среды, когда им необходимо отреагировать.
Заключительный этап — это время связи и эскалации, что имеет решающее значение, поскольку реакция робота — это не просто локальное действие — он должен предупредить команду диспетчерской, поделиться высококачественными данными и инициировать любые заранее одобренные автоматические или человеческие действия. В диспетчерских атомных станций часто работают 10–15 операторов, каждый из которых отвечает за конкретную систему, поэтому оповещения должны быть четкими, расставленными по приоритетам и передаваться без задержек. Наши роботы используют гибридную систему связи: Wi-Fi 5 ГГц для некритических зон и ячеистую радиосвязь 900 МГц для зон с высоким уровнем радиации, где Wi-Fi ненадежен, с дополнительным хранилищем данных, которое позволяет роботу хранить данные локально до 72 часов в случае потери связи. После подтверждения аномалии робот сжимает данные датчиков высокого разрешения (тепловые изображения, показания радиации, сканирования LiDAR) и отправляет их в диспетчерскую в среднем за 1,5 секунды для простых аномалий и до 5 секунд для сложных наборов данных с несколькими датчиками. Мы также приоритезируем оповещения по степени серьезности: утечка радиации высокой степени тяжести вызовет всплывающее предупреждение на главном экране диспетчерской, звуковое уведомление и текстовое сообщение на телефон начальника смены в течение 0,2 секунды после передачи данных, тогда как незначительное температурное отклонение низкой серьезности появится только в ежедневном отчете патрулирования. Эта многоуровневая система реагирования гарантирует, что операторы не пропустят критические угрозы, не перегружаясь тривиальными данными. Она была протестирована в 18 смоделированных сценариях аварийных ситуаций совместно с Управлением исследований ядерного регулирования Комиссии по ядерному регулированию — все испытания соответствовали требованиям времени реагирования или превышали их.
Конечно, время отклика не является универсальным, и есть крайние случаи, которые нам приходилось учитывать в течение многих лет тестирования на месте. Например, во время плановой проверки в 2022 году реактора с водой под давлением на Среднем Западе робот обнаружил небольшой скачок давления в насосе питательной воды. Полное время реакции от обнаружения до оповещения диспетчерской составило 9,1 секунды — немного выше нашего среднего показателя, поскольку насос находился в узком коридоре с множеством трубопроводных фитингов, что требовало от робота медленно корректировать свой путь, чтобы избежать повреждений, и это дополнительное время позволило операторам подтвердить утечку до того, как она ухудшится. Это ключевой момент: мы не стремимся к максимально быстрому реагированию в ущерб безопасности, поэтому максимальное время реакции нашей системы на любую аномалию (от первоначального обнаружения до оповещения диспетчерской) ограничено 12 секундами — даже в самых загроможденных зонах высокого риска. Сравните это с человеком-инспектором, которому может потребоваться 2–3 минуты, чтобы добраться до зоны повышенного риска, подтвердить аномалию и передать ее по радио в диспетчерскую, и ценность скорости нашей системы станет очевидной.
Мы также увидели, как эта скорость приводит к реальным преимуществам для операторов предприятий. В 2023 году собака-робот, которую мы разместили на реакторе с кипящей водой на юго-востоке, во время обычного патрулирования обнаружила трещину толщиной 1,2 мм в сварном шве трубы. Общее время реакции от момента обнаружения до отправки группы технического обслуживания составило 11,8 секунды — в пределах нашего максимального лимита. Трещина была обнаружена до того, как она могла привести к утечке, которая потребовала бы остановки реактора, что обходится в среднем в 2 миллиона долларов в день в виде потерянных доходов от генерации плюс контроль со стороны регулирующих органов. В этом заключается влияние надежного времени реагирования: это не просто технический показатель, это инструмент, который помогает обеспечить безопасность, соответствие требованиям и финансовую жизнеспособность предприятий.
Если вы оцениваете роботизированные системы контроля для своего ядерного объекта, важно запрашивать у поставщиков данные о каждом этапе времени реагирования, а не просто одно число. Многие производители обычных роботов указывают «время реакции», которое включает только обработку локальных датчиков, а не корректировку траектории или связь с диспетчерской. Наша система разработана исключительно для ядерных и других объектов повышенного риска. Вы можете узнать больше о нашей специально созданной платформе, посетив нашу страницуАвтономная роботизированная собака для инспекции ядерных объектов, в котором подробно описано, как мы адаптировали каждый компонент к стандартам МАГАТЭ и NRC. Для общих случаев использования инспекций в различных отраслях наша основная платформа роботизированной собаки подробно описана на нашей странице.Автономная роботизированная собака для патрулирования и инспекции, который показывает, как мы адаптируем наши модели SLAM и мультисенсорные модели к любой промышленной среде внутри помещения.
Если вы готовы обсудить, как наши инспекционные роботы-собаки могут улучшить реакцию вашего предприятия на аномалии, снизить воздействие радиации на людей и оптимизировать регулярное патрулирование, мы здесь, чтобы помочь. Свяжитесь с нашей командой, чтобы запланировать демонстрацию объекта или запросить индивидуальный отчет о производительности, адаптированный к планировке вашего предприятия и потребностям проверки.
Ссылки:
- Комиссия по ядерному регулированию США. (2018). Нормативное руководство 1.133: Инспекция атомных электростанций с использованием роботизированных систем. Управление исследований ядерного регулирования NRC, Роквилл, Мэриленд.
- Международное агентство по атомной энергии. (2020). Серия стандартов безопасности GS-G-1.1: Применение робототехнических технологий на ядерных установках. МАГАТЭ, Вена, Австрия.
- Ассоциация поддержки эксплуатации атомных электростанций. (2022). Годовой отчет о результатах роботизированного контроля коммерческих реакторов США за 2022 год. НИПСО, Шарлотта, Северная Каролина.
- Смит Дж. и др. (2023). Мультисенсорное объединение для обнаружения аномалий в суровых промышленных условиях. Журнал ядерной техники и технологий, 55 (7), 2412-2420.